面壁智能开源 MiniCPM-Robot:1.5B 参数 VLA 模型把具身 AI 拉到端侧
面壁智能开源 MiniCPM-Robot 系列,含 1.5B 参数的通用 VLA 模型与目标跟踪模型,并配套推理框架 PhyAI。这是国内少有把"小模型 + 具身"同时摆出来的组合,为机器人开发者提供了低门槛工具链。
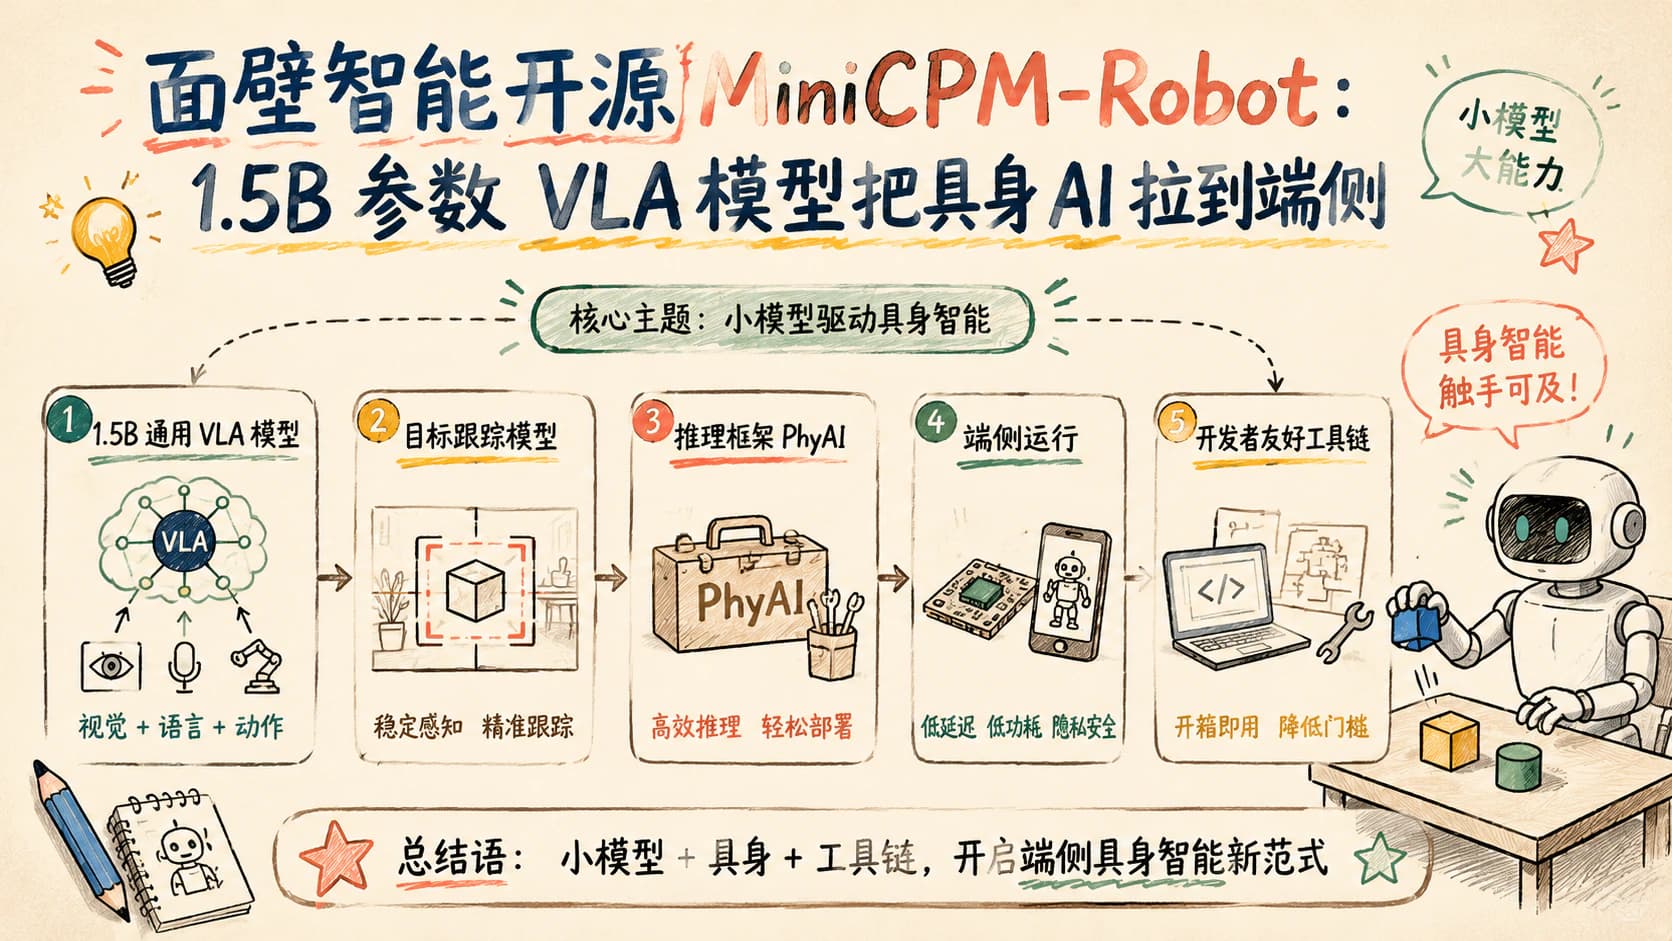
面壁智能(OpenBMB)近日在 X 上宣布开源其首个具身智能模型系列 MiniCPM-Robot,包含两个核心模型和一套推理框架。这是国内团队在机器人基础模型方向的一次集中输出。
这次开源的「主角」是 MiniCPM-RobotManip,一个 1.5B 参数规模的视觉-语言-动作(VLA)模型。它试图把「看懂画面—听懂指令—输出动作」三件事统一在一个模型里,也是当前具身智能研究的主流路线。
配套的还有 MiniCPM-RobotTrack,专做目标跟踪。它和 Manip 模型组合后,可以让机器人在执行抓取、搬运等任务时持续锁定目标对象,缓解「半路丢目标」这类工程痛点。
为什么选择开源
把 1.5B 这种「轻量级」尺寸作为默认配置,背后是面壁一贯的端侧落地思路。模型不依赖超大显存,意味着开发者用消费级显卡甚至边缘设备就能跑推理,部署门槛被显著压低。
与此同时发布的 PhyAI 推理框架,被官方定位为面向机器人场景的高性能推理引擎。它和模型解耦,意味着即便未来模型迭代,研究者也可以单独测试推理优化方案。
面壁此前已经在 MiniCPM 系列上验证过「小模型+开源」的路径。这次切入具身智能,相当于把过去做端侧语言模型的经验迁移到机器人方向,社区生态可以直接复用。
对开发者和企业意味着什么
对机器人开发者来说,最大的利好是有了一个可以直接拿来做底座的中文开源 VLA。过往训练类似模型要么依赖海外开源权重,要么自己从头攒数据,工程周期被拉得很长。
对中小型机器人公司,这种开源模型可以作为预训练起点,再针对自家硬件做微调。比起从零训练,时间和算力成本可以压缩一大截。
对内容创作者和教学场景,MiniCPM-RobotManip 也能用于演示、教学视频或者二次开发案例,相比闭源模型更利于拆解原理和复现实验。
值得继续观察的点
实际抓取成功率是绕不开的指标。开源声明里通常不会写清楚真机表现,开发者最好自己跑一遍基准测试再下结论。
PhyAI 框架和 MiniCPM 现有推理栈的关系也值得关注——是独立产品还是后续会合并到统一工具链,会影响开发者的学习成本。
具身智能的开源生态目前仍处早期,模型、仿真器、硬件之间的兼容标准尚未统一。面壁这次选择开源而非闭源,对国内具身社区的整体推进是一个积极信号。
相关背景与后续阅读
本页本轮复核重点:说明 1.5B 端侧 VLA 的部署意义,同时保留真实机器人效果的不确定性。
- MiniMax Code 桌面端 2.0:继续跟踪桌面编码代理的产品路线
- Salesforce 把 Slackbot 改造成 AI 代理:观察企业协作入口如何转向可执行代理
编辑复核说明:本页把已公开事实与编辑分析分开呈现;事件后续、产品能力和商业条款可能变化,请结合原始来源核对。
同主题阅读路径
查看「模型发布」栏目读完文章后,如果你想继续筛选 AI 工具,可以从真实使用场景开始做横向比较。
查看 AI 工具